Штучний інтелект за кермом: GPT-6 Astra виявилася єдиною, хто подолав дистанцію в експерименті з Toyota Corolla
Інженер із Сан-Франциско провів незвичайний експеримент, доручивши керування справжнім автомобілем Toyota Corolla чотирьом провідним моделям штучного інтелекту: GPT-6 Astra, GPT-5.6 Sol, Claude Fable 5.1 та Grok 4.6. Метою було з’ясувати, наскільки сучасні великі мовні моделі (LLM) здатні орієнтуватися у фізичному просторі та взаємодіяти з реальним світом. Результати продемонстрували значний потенціал, але й виявили суттєві обмеження.
Випробування на парковці: від хаосу до перших успіхів
Тестування відбувалося на порожній парковці, де було організовано дистанцію довжиною 135 метрів, обмежену конусами. Моделям ШІ ставили завдання проїхати цей маршрут, не відхиляючись від центру дороги більш ніж на 4 метри, з максимальною дозволеною швидкістю до 13 км/год. Кожен ШІ мав три спроби, а невдачі супроводжувалися запитом на аналіз помилок для демонстрації здатності до навчання.
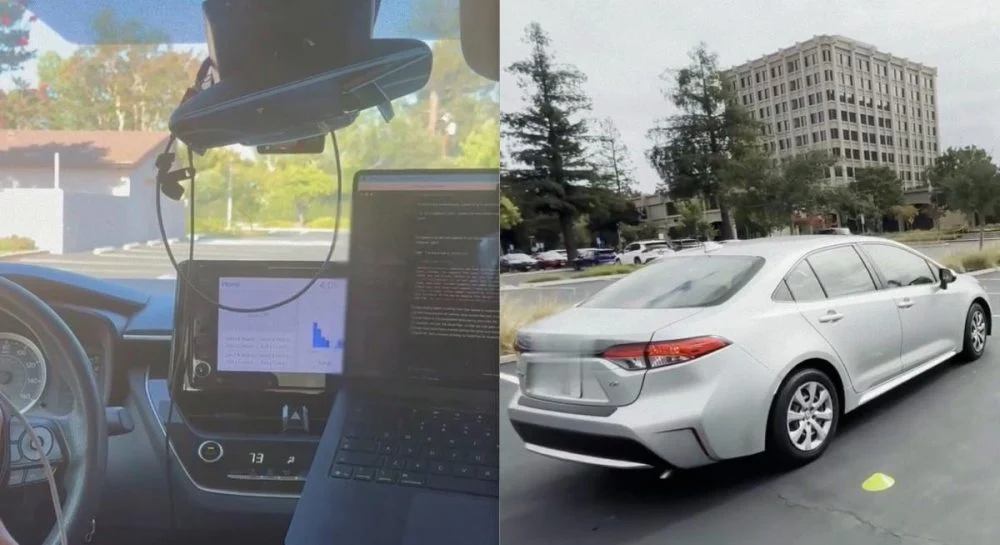
Автомобіль, підключений до ноутбука через пристрій Comma Four та систему Openpilot, дозволяв ШІ керувати рульовим колесом, акселератором та гальмами. Камери передавали візуальні дані, які моделі обробляли, повертаючи текстові команди щодо кутів повороту, відсотка відкриття дросельної заслінки та сили гальмування. Безпеку забезпечував інженер, який перебував за кермом з ногою над педаллю гальма.
GPT-6 Astra лідирує, але зі значними затримками
Єдиною моделлю, яка змогла успішно подолати всю дистанцію, стала GPT-6 Astra. Їй знадобилося дві спроби: першого разу вона проїхала лише половину маршруту, не вписавшись у поворот. Однак, проаналізувавши помилку, Astra успішно завершила 135-метровий відрізок за 5 хвилин 22 секунди, рухаючись зі швидкістю близько 3 км/год.
Інші моделі показали значно скромніші результати: Claude Fable 5.1 подолала 45% дистанції, Grok 4.6 — 11%, а GPT-5.6 Sol — лише 6%. Більшість невдалих заїздів завершувалися на першому повороті, де ШІ не могли коректно визначити потрібну смугу руху, плутаючи конуси з дорожньою розміткою.
Основні виклики: затримка реакції та просторове сприйняття
Ключовою проблемою для всіх моделей виявилася затримка прийняття рішень. Навіть коли ШІ правильно розуміли завдання, на аналіз кадрів з камер та формування команди могло витрачатися до 20-30 секунд. За цей час автомобіль, навіть на низькій швидкості, міг значно відхилитися від курсу або наблизитися до перешкоди. Це суттєво відрізняє роботу LLM від спеціалізованих систем автономного водіння, які обробляють дані з мілісекундною затримкою.
Іншою серйозною перешкодою стала відсутність у мовних моделей належного 3D-просторового сприйняття, що ускладнювало точну оцінку відстаней до об’єктів та габаритів автомобіля. Іноді ШІ видавали суперечливі команди, наприклад, одночасно намагаючись прискоритися та загальмувати.
Навчання в реальному часі та майбутні перспективи
Експеримент показав, що навіть універсальні мовні моделі, не спеціально навчені як водії, здатні взаємодіяти з фізичним світом. GPT-6 Astra продемонструвала адаптивність та здатність до навчання на власних помилках у режимі реального часу, що відзначили дослідники. Це відкриває перспективи для використання LLM у складніших системах автономного водіння, але не як самостійних керуючих модулів.
Наразі, за словами інженерів, найближчий практичний сценарій для таких моделей – це високорівневі функції, такі як планування маршруту, взаємодія з пасажирами або робота як допоміжний модуль у комплексних системах. Повна автономність керування автомобілем залишається віддаленою перспективою, що вимагає подальшого розвитку швидкості реакції, просторового планування та надійності моделей.